برنامه پایش وضعیت ارتعاشی با دریافت داده های تولید شده در رک داده برداری و اعمال پردازش های مختلف روی این داده ها، ویژگی های نهفته در سیگنال های ارتعاشی را استخراج می کند. ماژول عیب یاب یا فرد خبره با استفاده از خروجی ماژول های پردازشی امکان تحلیل وضعیت حال و گذشته ماشین را پیدا خواهند کرد.
با استفاده از پایش وضعیت ارتعاشی چه فالت هایی قابل شناسایی هستند؟
این اولین سوالی است که ممکن است به ذهن برسد. باید به این نکته توجه کرد که هر فالتی که در یک ماشین دوار رخ دهد، اثر آن فالت سریعا در ارتعاشات ماشین قابل ردیابی خواهد بود. تغییر در دما یا فشار در اجزای ماشین جزو اثرات ثانویه هستند. بنابراین بررسی ارتعاشات ماشین سریع ترین نسخه ای است که می توان برای عیب یابی ماشین پیشنهاد داد.
برای شناسایی فالت های ماشین دوار از دو راه کار می توان استفاده کرد. روش آفلاین و روش آنلاین
در روش آفلاین با استفاده از یک دستگاه پرتابل از چند سنسور نصب شده روی ماشین داده برداری می شود و با بررسی داده ها سعی می شود اشکالات احتمالی در ماشین شتاسایی گردد.
مقایسه آنلاین و آفلاین مانیتورینگ
| آیتم مقایسه | Online | Offline |
| ابزار تحلیل | چند ابزاره | تک ابزاره |
| بررسی عیوب با در نظر گرفتن شرایط گذشته | قوی | ضعیف |
| امکان تفکیک بین عیوب | قوی | ضعیف |
| شناسایی عیوبی که نیاز به چند ابزار دارند | قوی | ضعیف |
همین طور که در جدول فوق مشخص است، در روش آفلاین جهت شناسایی فالت ها از ابزارهای محدودی استفاده می شود، در صورتی که در روش آنلاین ابزارهای متعددی برای تحلیل و شناسایی عیوب وجود دارد. در تحلیل ارتعاشی توجه به سابقه و شرایط گذشته ماشین بسیار کمک کننده است. در روش انلاین داده ها با در نظر گرفتن زمان در حافظه ذخیره می شوند. در صورتی که در روش آفلاین اطلاعات گذشته محدود است. باید توجه داشت که این حفظ سوابق بر اساس زمان داده برداری یا تحلیل بصورت دستی کار ساده ای نیست و قالبا این اطلاعات از دسته بندی خارج و گم می شوند. در صورتی که در روش آنلاین بخاطر نگهداری اطلاعات در حافظه یک سیستم کامپیوتری، این اطلاعات تا سالها و بسرعت در دسترس کارشناس خبره قرار دارد.
نرم افزار پایش وضعیت پیاده سازی شده شرکت با نام Vibtronix Studio با دریافت داده های تولید شده در رک داده برداری ارتعاشی و اعمال انواع پردازش های دیجیتال، سیگنال های ارتعاشی را پایش کرده و امکان بررسی وجود عیوب مختلف را برای کاربر خبره فراهم می آورد.
عیوبی که با استفاده از خروجی نرم افزار قابل ردیابی است، عبارتند از:
- آنبالانسی شفت ماشین
- عدم هم محوری یا misalignment
- ترک در شفت
- سایش نوک پره در تماس با بخش داخلی کیسینگ
- سایش روتور در تماس با بخش داخلی بیرینگ
- خمیدگی شفت
- بررسی عیوبی که در هنگام سرعت گرفتن (Run-Up) و کاهش سرعت ماشین (Coast-Down) دیده می شوند.
- چرخش روغن یا Oil Whirl
- عیوب مربوط به وین و بلید (Vane and Blade)
- لقی سازه (Structural Looseness)
- کاویتاسیون در توربوماشین ها
- لقی در پدستال بیرینگ ها
- عیوب گیربکس ها مثل شکستگی دندانه
- تعیین موقعیت سرعت های بحرانی ماشین
البته عیوب نام برده شده، عیوب رایج در توربوماشین ها می باشد. در صورتی که عیوب دیگر ماشین ها نیز قابل شناسایی می باشد.
برای شناسایی عیوب در ماشین های دوار ابزارهای محتلفی وجود دارد که عبارتند از:
- شناسایی عیوب از روی سیگنال زمانی
- تحلیل فرکانسی یا اسپکتروم (FFT) سیگنال ارتعاشی جهت شناسایی خیلی از عیوب
- تحلیل Order Tracking
- تحلیل Order Spectrum
- تحلیل اُربیت یا Orbit Analysis
- تحلیل Full Spectrum
- تحلیل دامنه و فاز 1X، 2X و 3X سیگنال ارتعاشی
- بررسی شدت و پیک تا پیک سیگنال ارتعاشی
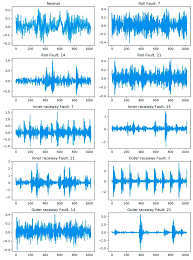
با بررسی سیگنال زمانی می توان یک سری از عیوب را بررسی کرد. بعنوان مثال در صورتی که سایش در محل بیرینگ ها وجود داشته باشد، قله سیگنال زمانی به حالت اشباع (برش قله) در خواهد آمد. سیگنال زمانی نشان داده شده در تصویر مقابل مربوط به ارتعاشات اندازه گیری شده روی یک بیرینگ می باشد.
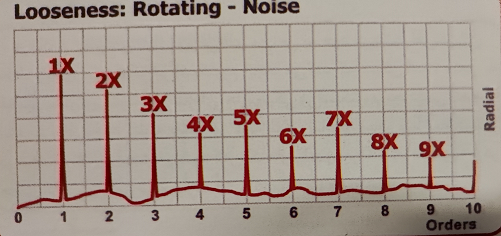
یکی دیگر از ابزارهای شناسایی عیوب، استفاده از ابزار تحلیل فرکانسی یا FFT می باشد. با استفاده از این ابزار می توان عیوبی همانند: آنبالانسی، عدم همراستایی، لقی سازه ای، لقی دورانی و خیلی عیوب دیگر شناسایی کرد. یکی از اصول مهم در استفاده از این ابزار اعمال آن روی سیگنال ارتعاشی شعاعی یا محوری می باشد. یک سری از عیوب فرکانس های سیگنال ارتعاشی شعاعی و یک سری فرکانس های سیگنال ارتعاشی محوری را تحریک می کنند. بنابراین بهتر است روی ماشین از سنسور گذاری شعاعی و محوری استفاده گردد.
اصولا فقط یک عیب در ماشین بوجود نمی آید و در هر زمان ممکن است، چند عیب با هم بوجود آید. البته ممکن است فقط یک عیب، عیب قالب باشد. اما، تفکیک و شناسایی عیوب فقط با یک ابزار کار ساده ای نیست و در بعضی عیوب غیر ممکن نیز خواهد بود. به این ترتیب با استفاده از روش آنلاین با توجه به در اختیار داشتن چندین ابزار، قابلیت شناسایی و تفکیک عیوب امکانپذیر خواهد بود. بعنوان مثال FFT نمی تواند دو عیب Rub و Oilwhirl را از هم تفکیک کند. در صورتی که ابزار Fullspectrum این دو عیب را به راحتی از هم تفکیک می کند.
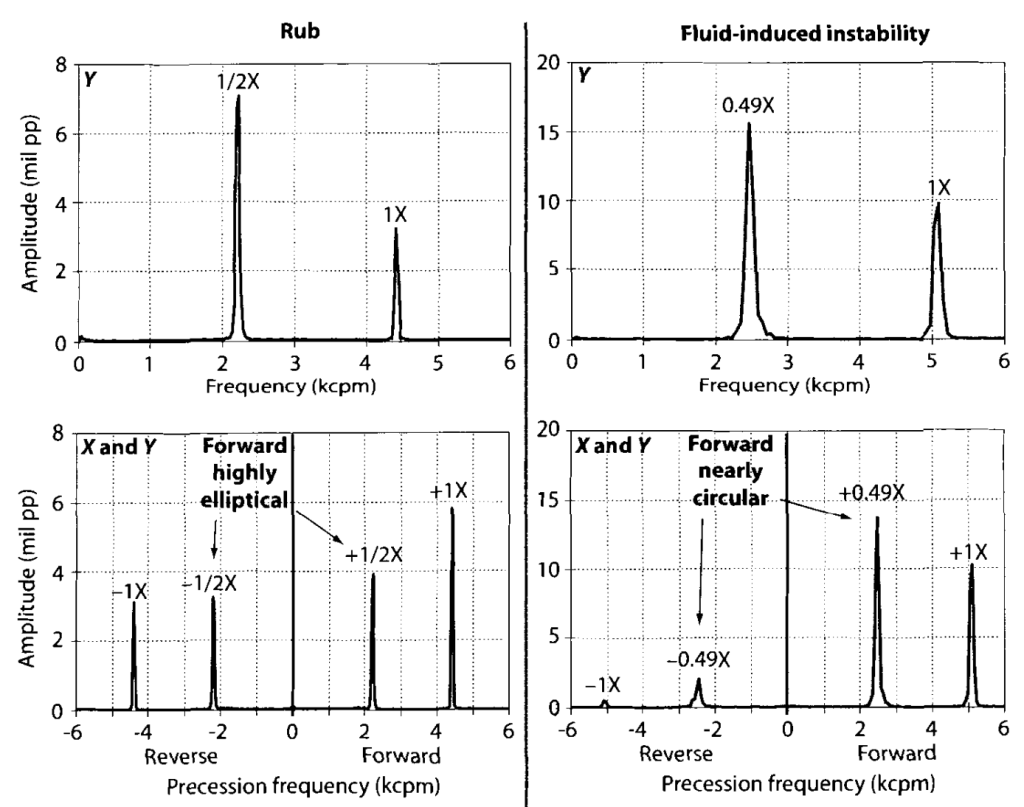
Rub فرکانس 0.5X و Oil-whirl فرکانس 0.49X را تحریک می کند. ردیف اول تصویر، FFT و ردیف دوم Fullspectrum را نشان می دهد. بخاطر نزدیکی دو فرکانس 0.5X و 0.49X تفکیک این دو عیب با FFT تقریبا غیر ممکن است، اما همین طور که در تصویر مشخص است، این دو عیب توسط ابزار Fullspectrum به دقت تفکیک شده است.
یکی دیگر از عیوب رایج در ماشین های دوار، عدم همراستایی یا misalignment است. این عیب به دلایل زیر بوجود می آید:
- همراستا سازی ضعیف
- افزایش دما
- فنداسیون جابجا شده
- کرنش لوله ها و غیره
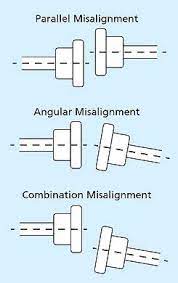
دو نوع عدم همراستایی داریم:
- عدم همراستایی موازی
- عدم همراستایی زاویه ایی
اما معمولا هر دو عدم هم راستایی با هم بوجود می آیند.
عم همراستایی موازی فرکانس های 1X و 2X در راستای شعاعی را تحریک می کند. درصورتی که عدم همراستایی زاویه ای، فرکانس 1X در راستای محوری را تحریک می کند. بنابراین حتما باید توجه کرد که در راستای محوری سنسور وجود داشته باشد.
ادامه دارد …..