پایش وضعیت ماشین آلات در صنایع فلزی
نورد سرد
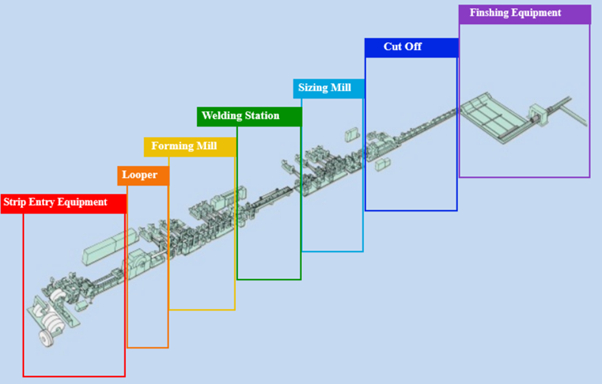
تبدیل ورق فولادی به مقاطع سازهای توخالی[1] در روش نورد سرد به چندین روش مختلف انجام می شود که در زیر اشاره ای به یکی از به روزترین و بهینه ترین روش های تولید این مقاطع شده است. در این روش، ورق صاف فولادی در امتداد محور طولی به طور پیوسته در طی یک پروسه نورد سرد فرم داده می شود تا به تیوب با مقطع گرد تبدیل شود. این عمل با حرکت دادن ورق از میان مجموعه ای از غلتک ها انجام می شود. لبه های ورق در مجاورت هم قرار می گیرند و به وسیلهی جوش القایی با فرکانس بالا یا جوشکاری تماسی حرارت داده می شوند و لبه ها در اثر جوشکاری در یکدیگر فرو میروند تا یک جوش طولی پیوسته بدون نیاز به اضافه کردن فلز پر کننده (الکترود) به وجود بیاید. سپس درز جوش خم می شود و در انتها با عبور از یک سری غلتکهای سایزینگ در طی یک پروسه نورد سرد دیگر به مقاطع گرد، مربع یا مستطیل سایز شده، تبدیل می شوند. سه مرحله اساسی در تولید مقاطع HSS عبارت است از: 1- آماده سازی 2- فرم دهی 3- جوش
[1] Hallow Structural Section (HSS)
آماده سازی
کویلهای فولادی در ابتدای خط تولید باز میشوند، سپس ورقهای مسطح شده به سمت قسمت فرم دهی هدایت میشوند. به جهت جلوگیری از توقف خط و حفظ پیوستگی آن به جهت فاصلهی زمانی میان اتمام کویل قبلی و وارد کردن کویل جدید به خط در میانهی خط ذخیرهسازی انجام میشود و در این حین انتهای کویل قبلی به ابتدای کویل جدید جوش میشود.
فرم دهی
ورقهای مسطح شده با شیب ملایم و طی 12 مرحله انحنا داده شده و 2 سر ورق در فاصلهی مناسب قبل از جوش طولی قرار میگیرند، به طوری که بعد از جوش، مقطع دایره شکل ایجاد شود.
جوش
دستگاه جوش فرکانس بالا، ساخت شرکت EFD نروژ قادر است لبه های آماده شده ورق را به صورت طولی و پیوسته، بدون استفاده از جسم خارجی (الکترود)، به یکدیگر جوش دهد. این جوش دارای بهترین کیفیت و از نوع مقاومت الکتریکی القایی[1] میباشد. با توجه به عدم تغییر محسوس گرادیان دمایی در سطح مقطع ورق، ساختار مولکولی کم ترین تغییر ممکن را خواهد داشت.
[1] Electric Resistance Welding (ERW)
اجزای درایو بخش فرم دهی
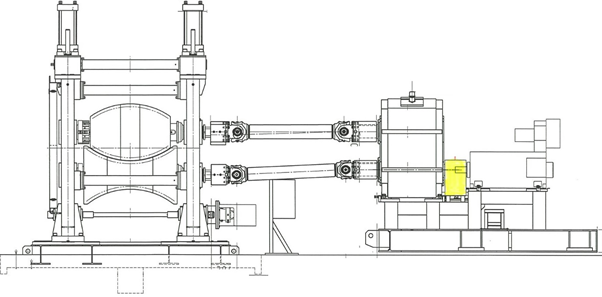
این خط شامل هشت مرحله نورد است که هر مرحله شامل الکتروموتور، کوپلینگ، گیربکس، کوپلینگ، میل گاردان، کوپلینگ و غلطک می شود.
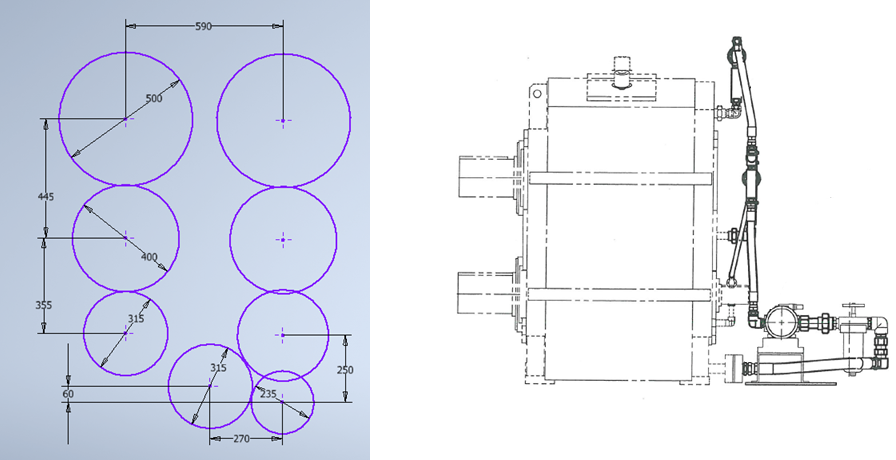
گیربکس شامل یک ورودی و دو خروجی می باشد. نمای کلی گیربکس در شکل زیر نشان داده شده است.
سامانه پیشنهادی شرکت پایش داده مانا (وایبترونیکس) با کد CMN01 شامل پایش وضعیت اجزای هر یک از درایورها است. این سامانه برای پایش وضعیت هر درایور شامل اجزای زیر است.
- اندازه گیری و آنالیز جریان الکتروموتور
- اندازه گیری دور الکتروموتور
- اندازه گیری ارتعاشات شفت گیربکس
- داده برداری (تبدیل سیگنال آنالوگ حاصل از سنسورهای نصب شده به مقادیر دیجیتال) از سیگنال سنسورها
- ارسال داده ها به یک کامپیوتر
- تحلیل، ذخیره سازی داده های حاصل از تحلیل و نمایش رفتار اجزای ماشینضمن این که با توجه به سطوح وضعیتی که برای رفتار ماشین تعریف شده، بهره بردار را در جریان وضعیت کنونی و آتی اجزای ماشین قرار می دهد.
این سطوح وضعیتی شامل وضعیت نرمال( با رنگ سبز)، وضعیت هشدار(با رنگ زرد)، وضعیت خطر(با رنگ نارنجی) و وضعیت بشدت خطرناک(با رنگ قرمز) در صفحه نمایش سامانه برای آگاهی بهره بردار نشان داده خواهد شد.
برای تحلیل فالت های احتمالی اجزای ماشین از تحلیل های رایج استفاده می شود. این تحلیل های عبارتند از:
- تحلیل فالت هایی که در جریان الکتریکی موتور اثر گذار هستند. (MCSA)
- تحلیل طیفی سیگنال های ارتعاشی (FFT)
- تحلیل اختلاف فاز ایجاد شده روی سیگنال های ارتعاشی
- تحلیل شدت ارتعاشات اجزا
بر اساس حجم کار پیشنهاد می شود، پروژه در دو فاز اجرا شود. در فاز اول به لحاظ سخت افزاری کلیه تجهیزات به جز سنسورهای ارتعاشی نصب می شوند و تحلیل رفتار الکتروموتور نیز انجام و خروجی نرم افزار بررسی و صحه گذاری می شود.
در فاز دوم سنسورهای ارتعاشی نصب و تحلیل ها وابسته به این سنسورها نیز در نرم افزار فعال خواهند شد. سپس بررسی و صحه گذاری این بخش نیز انجام خواهد شد.
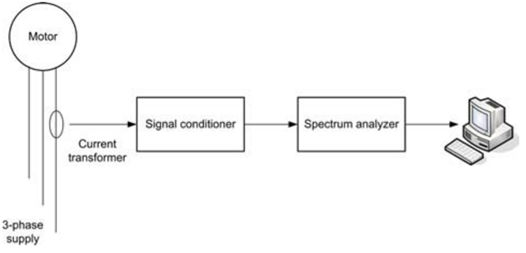
در فاز اول جهت تحلیل رفتار الکتروموتور از جریان الکتریکی موتور و تحلیل MCSA استفاده خواهد شد.
برای تحلیل MCSA یک سنسور جریان روی یکی از فازهای الکتروموتور همانند شکل زیر نصب خواهد شد.
شکل زیر انواع فالت هایی که برای الکتروموتور قابل بوجود آمدن هست را نشان می دهد.
در بین این فالت ها، فالت هایی که توسط سامانه پیشنهادی پایش می شود، با یک کادر قرمز دور آن نشان داده شده است.
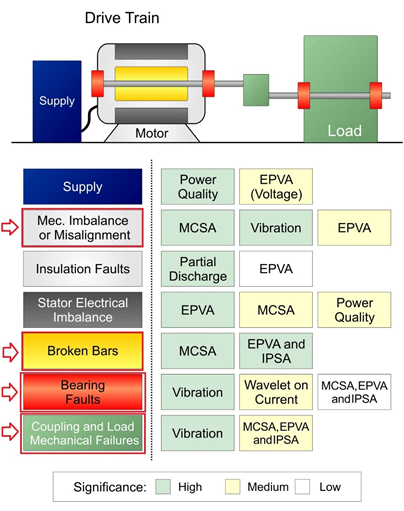
به این ترتیب فالت های Mechanical Imbalance، Broken Bars، Bearing Faults و Coupling and Load Mechanical Failures توسط سامانه پیشنهادی تحت نظر گرفته خواهد شد.
شکل زیر خارج از مرکزی روتور الکتروموتور را نشان می دهد که به دو صورت استاتیک و دینامیک دیده می شود.
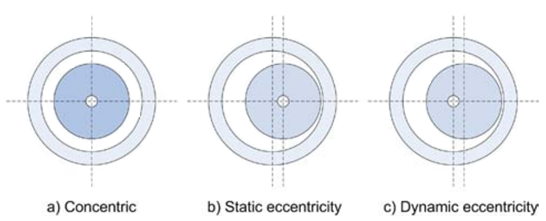
خروج از مرکزی رتور می تواند باعث سایش روتور و استاتور شود. دلیل این موضوع عوامل مختلفی می تواند باشد.
در فاز دوم، سه عدد سنسور ارتعاشی از نوع شتاب سنج روی گیربکس نصب خواهد شد. یکی از سنسورها روی پوسته در بخش ورودی و دو عدد سنسور نیز هر یک روی پوسته در هر یک از بخش های خروجی نصب خواهد شد.
با استفاده از تحلیل ها FFT، Cepestrum و سایر تحلیل های مرتبط روی سیگنال های خروجی شتاب سنج ها فالت های مرتبط با گیربکس و کوپلینگ های تحت نظر گرفته خواهند شد. از جمله فالت هایی که با این تحلیل ها رصد می شوند، می توان به موارد زیر اشاره کرد:
- لقی چرخ دنده های گیربکس
- شکستگی در دندانه های چرخ دنده ها
- خرابی بیرینگ ها
برای تحلیل داده ها نرم افزاری توسعه داده شده است که بر اساس آن داده سنسورها تحلیل و ذخیره شده و نتایج نمایش داده می شود. این نتایج با مقادیر مرجع از قبل تعریف شده، لحظه به لحظه مقایسه شده و بهره بردار را از وضعیت بخش های مختلف ماشین آگاه می کند.